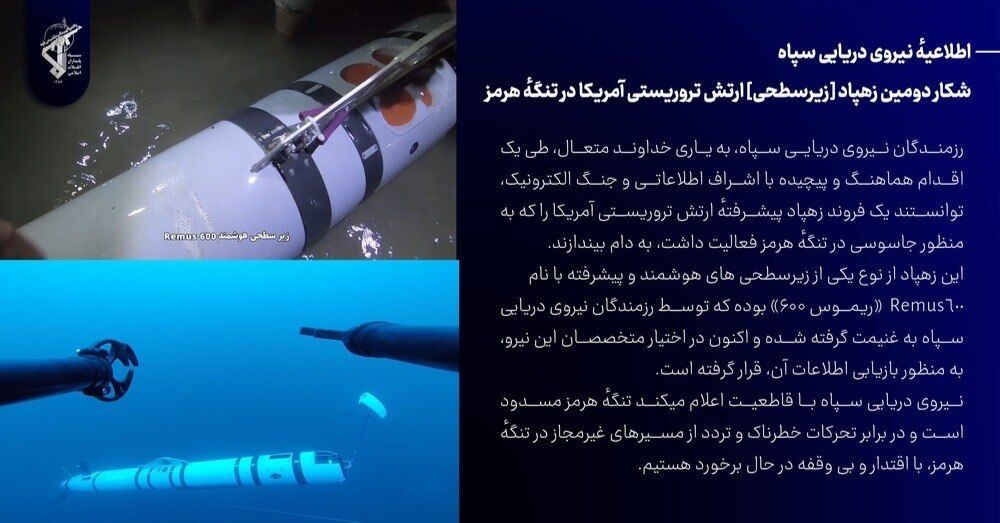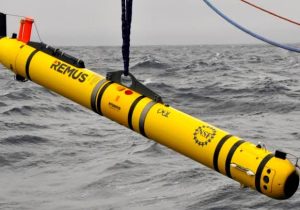
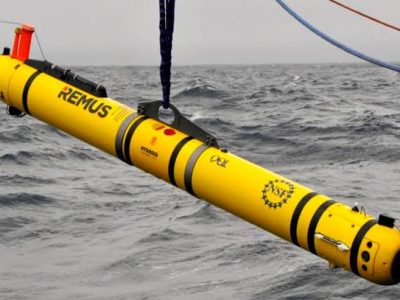
این سامانه بدون حضور سرنشین میتواند در عمق حداکثر ۶۰۰ متری حرکت کند، دادههای محیطی را جمعآوری کند و با استفاده از مجموعهای از حسگرها و تجهیزات مختلف، مأموریتهای تخصصی زیرسطحی را انجام دهد.
این وسیله توسط آزمایشگاه سیستمهای اقیانوسی مؤسسه اقیانوسشناسی وودز هول (WHOI) توسعه یافته و طراحی آن با حمایت دفتر تحقیقات نیروی دریایی ارتش تروریستی آمریکا انجام شده است. هدف از توسعه REMUS ۶۰۰ افزایش عمق عملیاتی، ظرفیت حمل تجهیزات و استقامت مأموریت نسبت به نمونههای کوچکتر خانواده REMUS بود.
REMUS ۶۰۰ چیست؟
برخلاف زیردریاییهای معمولی که برای حمل سرنشین طراحی میشوند، REMUS ۶۰۰ یک شناور زیرآبی خودمختار است. مأموریت آن از پیش برنامهریزی میشود و سامانه میتواند بدون حضور مستقیم اپراتور در داخل وسیله، مسیر تعیینشده را طی کرده و اطلاعات موردنظر را ثبت کند.
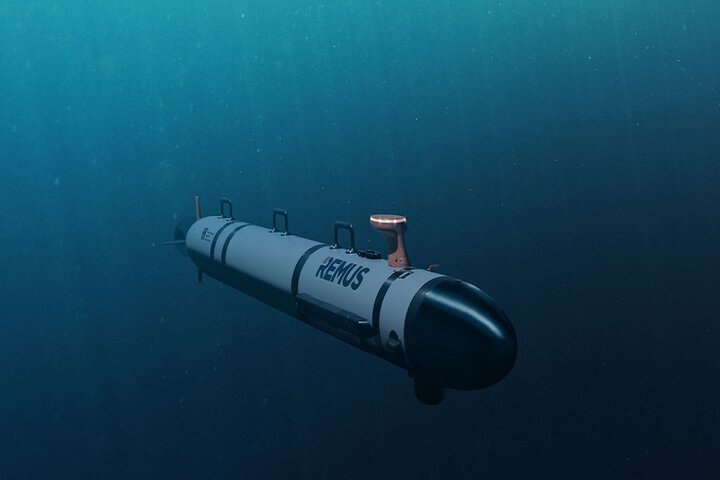
بر اساس اطلاعات رسمی WHOI، نخستین REMUS ۶۰۰ در سال ۲۰۰۳ در این مؤسسه توسعه یافت. این وسیله ۳۲.۴ سانتیمتر قطر و حدود ۲۴۰ کیلوگرم وزن دارد و برای فعالیت در عمق حداکثر ۶۰۰ متر طراحی شده است.
مشخصات REMUS ۶۰۰
یکی از ویژگیهای مهم REMUS ۶۰۰، ترکیب عمق عملیاتی قابل توجه با استقامت بالای مأموریت است. این وسیله میتواند با سرعتی تا ۵ گره دریایی حرکت کند و در پیکربندیهای اعلامشده، استقامت مأموریت آن به نزدیک ۷۰ ساعت میرسد.
WHOI همچنین برد REMUS ۶۰۰ را در پیکربندی دارای ظرفیت حمل محموله بیشتر، حدود ۲۸۶ مایل دریایی اعلام کرده است. میزان واقعی استقامت و برد به نوع مأموریت، سرعت حرکت و تجهیزات نصبشده روی وسیله بستگی دارد.
مهمترین مشخصات REMUS ۶۰۰ عبارتاند از:
نوع: شناور زیرآبی خودمختار (AUV)
حداکثر عمق: ۶۰۰ متر
وزن: حدود ۲۴۰ کیلوگرم
قطر بدنه: ۳۲.۴ سانتیمتر
حداکثر سرعت: ۵ گره دریایی
استقامت مأموریت: نزدیک به ۷۰ ساعت
برد: حدود ۲۸۶ مایل دریایی در پیکربندی با محموله بیشتر
طراحی: ماژولار و قابل تغییر متناسب با مأموریت
REMUS ۶۰۰ چگونه در زیر آب حرکت میکند؟
یکی از چالشهای اصلی برای وسایل خودمختار زیرآبی، تعیین موقعیت و ادامه مسیر در محیطی است که ارتباط مستقیم با سامانههای موقعیتیابی سطح زمین امکانپذیر نیست.
REMUS ۶۰۰ برای ناوبری زیر آب از سامانههای مختلف استفاده میکند. در طراحی این وسیله، سامانه ناوبری اینرسی و تجهیزات ناوبری صوتی در نظر گرفته شده و ارتباطات و دریافت موقعیت در شرایط مناسب نیز از طریق تجهیزات مربوطه پشتیبانی میشود. اسناد فنی WHOI به استفاده از سامانه ناوبری اینرسی، ناوبری صوتی و ارتباطات ماهوارهای و بیسیم در این خانواده اشاره کردهاند.
به این ترتیب، REMUS ۶۰۰ میتواند مسیر مأموریت خود را دنبال کند و دادههای جمعآوریشده را برای تحلیلهای بعدی ذخیره کند.
قابلیت نصب انواع حسگرها
یکی از مهمترین ویژگیهای REMUS ۶۰۰، طراحی ماژولار آن است. به این معنا که تجهیزات و حسگرهای مختلف را میتوان بر اساس نوع مأموریت روی آن نصب یا پیکربندی کرد.
WHOI از جمله قابلیتهای این سامانه به استفاده از سونار، دوربین و مغناطیسسنج اشاره کرده است. این انعطافپذیری باعث میشود یک وسیله واحد بتواند برای مأموریتهای متفاوت علمی، نقشهبرداری و جستوجوی زیرآبی مورد استفاده قرار گیرد.
در یکی از پیکربندیهای REMUS ۶۰۰، سامانه Synthetic Aperture Sonar یا سونار با دهانه مصنوعی به کار گرفته شده است. این فناوری امکان تصویربرداری با وضوح بالا و پوشش وسیعتر را در مقایسه با برخی سامانههای متعارف سونار جانبی فراهم میکند. برای این پیکربندی، کنترل مستقل سطوح حرکتی وسیله نیز مورد استفاده قرار گرفته است.
استفاده از REMUS ۶۰۰ برای جستوجوی زیر آب
یکی دیگر از پیکربندیهای معرفیشده برای این وسیله شامل مغناطیسسنج، دوربین تصویربرداری و سونار جانبی دوفرکانسه است.
این مجموعه تجهیزات برای جستوجوی مناطق وسیع، مکانیابی اهداف و بررسی مجدد و طبقهبندی اهداف زیرسطحی طراحی شده است. WHOI در معرفی این پیکربندی، به قابلیت شناسایی اهداف مدفون از جمله مینهای دریایی اشاره کرده است.
در کنار کاربردهای نظامی و امنیتی، خانواده REMUS در مأموریتهای اقیانوسشناسی نیز استفاده میشود. برای نمونه، در سال ۲۰۲۶، REMUS ۶۰۰ در عملیات مشاهده اقیانوسی در منطقه Mid-Atlantic Bight به کار گرفته شد و حسگرهای آن متغیرهایی مانند شوری، دما، فشار، اکسیژن محلول، مواد مغذی، سرعت جریان و کلروفیل را اندازهگیری کردند.
تفاوت REMUS ۶۰۰ با زیردریایی سرنشیندار
تفاوت اصلی REMUS ۶۰۰ با یک زیردریایی معمولی، خودمختار بودن و نداشتن سرنشین است. در یک زیردریایی سرنشیندار، بخش قابل توجهی از طراحی به حفظ شرایط مناسب برای خدمه اختصاص دارد؛ اما در یک AUV، فضای داخلی میتواند برای باتری، تجهیزات پردازشی، حسگرها و سایر محمولههای مأموریتی مورد استفاده قرار گیرد.
از طرف دیگر، REMUS ۶۰۰ برای انجام مأموریتهای مشخص و از پیش برنامهریزیشده ساخته شده است و اپراتور میتواند مأموریت و مسیر آن را از طریق تجهیزات زمینی مدیریت کند. WHOI تأکید کرده که این وسیله با تجهیزات کمکی محدودی و حتی از طریق یک لپتاپ قابل بهرهبرداری است.
چرا REMUS ۶۰۰ اهمیت دارد؟
اهمیت چنین سامانههایی در این است که امکان جمعآوری اطلاعات از محیط زیر آب را بدون نیاز به حضور مستقیم انسان در عمق فراهم میکنند. یک AUV میتواند برای مدت طولانی در محدوده مشخصی حرکت کند، دادههای مختلف را ثبت کند و پس از پایان مأموریت بازیابی شود.
در واقع، ترکیب خودمختاری، عمق ۶۰۰ متری، استقامت نزدیک به ۷۰ ساعت و قابلیت حمل حسگرهای متنوع، REMUS ۶۰۰ را به ابزاری انعطافپذیر برای مأموریتهای زیرسطحی تبدیل کرده است.
با گسترش استفاده از رباتهای دریایی، وسایل نقلیه زیرآبی خودمختار نیز به بخشی مهم از فناوریهای نوین اقیانوسی تبدیل شدهاند؛ فناوریهایی که میتوانند از پژوهشهای علمی و پایش محیط زیست دریایی تا نقشهبرداری و جستوجوی اهداف زیرآبی را پوشش دهند.
مشخصات REMUS ۶۰۰ در یک نگاه
| مشخصات | مقدار |
| نوع | شناور زیرآبی خودمختار (AUV) |
| حداکثر عمق | ۶۰۰ متر |
| وزن | ۲۴۰ کیلوگرم |
| قطر | ۳۲.۴ سانتیمتر |
| حداکثر سرعت | ۵ گره دریایی |
| استقامت | نزدیک به ۷۰ ساعت |
| برد اعلامشده | ۲۸۶ مایل دریایی |
| حسگرها | قابل پیکربندی بر اساس مأموریت |
| کاربردها | پژوهش اقیانوسی، نقشهبرداری، پایش و جستوجوی زیرآبی |